


Defino unha engrenaxe de inglete como unha engrenaxe cónica especializada cunha relación de transmisión de 1:1. Utilizo estes compoñentes mecánicos precisos para cambiar a dirección de rotación en 90 graos dentro de unidades de carcasa compactas. Transfiren o movemento directamente entre eixes perpendiculares sen alterar a velocidade mecánica nin o par de saída. No meu traballo de enxeñaría, integro regularmente accionamentos de engrenaxes de inglete en articulacións de pulso articuladas, sistemas de dirección de rovers móbiles e actuadores compactos de exoesqueleto. Estes mecanismos versátiles ofrecen un rendemento óptimo en sistemas robóticos de velocidade moderada e carga moderada. Maximizan a eficiencia espacial de 90 graos en configuracións axustadas onde a transmisión de potencia en ángulo recto limpa e fiable segue sendo primordial para o deseño xeral do sistema.
Conclusións clave
●Engrenaxes de biselcambiar a dirección da potencia de rotación en noventa graos sen modificar a velocidade nin o par motor.
● A montaxe perpendicular do motor aforra espazo valioso dentro das articulacións robóticas compactas e dos pulsos dos manipuladores.
●Os rovers móbiles e os exoesqueletos portátiles empregan impulsores angulares para mellorar a eficiencia espacial e o equilibrio.
●O funcionamento das engrenaxes de bisel con cargas moderadas evita a acumulación excesiva de calor e prolonga a vida útil das engrenaxes.
Integración de engrenaxes de bisel en articulacións robóticas compactas
Deseño articulacións robóticas para que se axusten a envolventes mecánicas estritas. Os sistemas de accionamento en liña estándar presentan grandes desafíos de espazo na automatización moderna. Os conxuntos de motores longos esténdense máis alá das pegadas desexadas das articulacións cando aliño os eixes do motor directamente cos eixes accionados. A integración da transferencia de potencia en ángulo recto resolve esta restrición espacial de forma eficaz. Confío na colocación precisa dos compoñentes angulares para optimizar o volume interno do marco. Analizo sistematicamente as restricións de espazo antes de escoller as configuracións de accionamento. Unha planificación espacial eficiente permíteme construír recintos de articulacións axustados e aerodinámicos.
Accionamentos de ángulo recto que aforran espazo
Montei motores eléctricos perpendiculares ao eixe da articulación accionada en bastidores robóticos compactos. Esta configuración en ángulo recto recoloca o corpo do motor principal ao longo da carcasa estrutural interna. Redirecciono a forza de rotación con precisión 90 graos usando unconxunto de engrenaxes de ingleteEsta disposición reduce substancialmente a lonxitude de proxección total do conxunto de accionamento.
Eu utilizo este esquema de montaxe compacto en varias configuracións de articulacións robóticas:
● Articulacións de inclinación e balanceo dos brazos onde os corpos motores sobresaíntes limitarían o rango de movemento
● Unidades de cápsulas orientables con base móbil onde existan restricións de altura horizontal
● Pulsos robóticos compactos que requiren perfís de diámetro exterior mínimos
Colocar os motores de accionamento paralelos ou transversais ás extremidades estruturais permíteme manter as carcasas das articulacións delgadas. Elimino as protuberancias exteriores incómodas no marco do robot. As carcasas máis pequenas reducen o peso estrutural total. O menor peso mellora a capacidade de resposta dinámica xeral durante as fases de aceleración rápida. O cableado interno tamén se fai moito máis limpo e seguro. Paso os cables eléctricos a través de canles abertos xunto á carcasa perpendicular do motor sen risco de que o cable se aprisione ou se abrasione durante as rotacións completas das articulacións.
Preservando a transmisión de velocidade e par 1:1
Escollo accionamentos cónicos especializados con igual número de dentes cando necesito un enrutamento directo da potencia sen cambiar os perfís de velocidade. O eixe accionado recibe unha velocidade de rotación e un par de saída idénticos do eixe de entrada. Encargome da redución da velocidade primaria noutra parte do tren de transmisión mediante engrenaxes planetarias dedicadas. Esta división de deseño illa a redirección angular pura das tarefas de multiplicación do par de alta relación. Manteño unha sincronización precisa entre os eixes de entrada e saída. A transferencia directa de potencia garante unha retroalimentación de posición predecible en ciclos de movemento automatizados.
Manteño un rendemento operativo continuo facendo funcionar estes conxuntos de engrenaxes estritamente dentro de límites de velocidade e par moderados. As cargas dinámicas elevadas producen unha fricción excesiva entre os dentes das engrenaxes. Superviso os parámetros térmicos coidadosamente porque a calor incontrolada provoca a expansión do metal dentro das carcasas das xuntas pechadas. A expansión térmica degrada a tolerancia de precisión do encaixe dos dentes. Os compoñentes expandidos aumentan a resistencia mecánica, aceleran o desgaste superficial e reducen a eficiencia total da transmisión por debaixo dos limiares obxectivo.
Manteño unha alta eficiencia de malla de 90 graos e evito a atascamento mecánico ao axustar os límites de carga directamente ás taxas de disipación de calor da carcasa.
Mido regularmente a estabilidade térmica durante as probas continuas de ciclado das xuntas. Manteño as velocidades de funcionamento dentro de rangos moderados para garantir unha tensión de contacto uniforme ao longo dos perfís dos dentes das engrenaxes. Esta xestión térmica conservadora preserva a aliñación angular exacta ao longo de miles de ciclos de movemento. Unha xestión axeitada da velocidade elimina os desprazamentos de folgura non desexados causados polo inchazo térmico nas carcasas de aluminio ou aceiro.
Ademais, manter parámetros de funcionamento moderados protexe os lubricantes sintéticos delicados da degradación térmica. As películas lubricantes limpas protexen as superficies de malla das micropicaduras baixo ciclos repetitivos. Manteño un control operativo constante durante longos ciclos de traballo protexendo cada interface mecánica da acumulación excesiva de calor. Os meus deseños conseguen un control suave e predicible á vez que maximizan a lonxevidade mecánica en aplicacións de unións con espazo limitado.
Accionamentos angulares en manipuladores robóticos
Deseño manipuladores robóticos para executar tarefas de automatización complexas dentro de espazos industriais axustados. As conexións dos brazos articulados requiren un enrutamento eficiente da enerxía mecánica a través de múltiples eixes de articulación xiratorios. A colocación do motor crea graves gargalos de deseño mecánico cando dirixo a enerxía mecánica directamente polos segmentos do brazo. Os sistemas de accionamento angular resolven este problema espacial xirando a forza de rotación con precisión a través dos eixes do eixe que se cruzan. Coloco accionamentos angulares internos dentro dos brazos manipuladores para crear perfís estruturais delgados. Esta abordaxe mecánica mantén a carga útil en movemento preto da estrutura do brazo, o que estabiliza o equilibrio do sistema durante as secuencias de movemento rápido. Deseño estas carcasas de articulación para distribuír as forzas estruturais uniformemente por toda a estrutura do robot.
Mecanismos de engrenaxes de inglete en pulsos manipuladores
As articulacións robóticas do pulso requiren unha eficiencia espacial extrema. Instalo conxuntos de engrenaxes especializados en ángulo recto para canalizar a potencia de rotación suavemente a través dos eixes das articulacións de inclinación, guiñada e balanceo. Estes compoñentes mecánicos permítenme aliñar os eixes de transmisión internos ao longo da unión do brazo principal mentres transfiro o movemento de rotación a través do eixe perpendicular da articulación do pulso. Canalizo o cableado de control central directamente a través de canles internas abertas sen apertar os cables eléctricos durante os ciclos rápidos de movemento do pulso.
Avalía os parámetros clave do rendemento mecánico cando integro estes accionamentos angulares en pulsos robóticos multieixe:
| Atributo | Valor |
|---|---|
| Configuración | Eixo coaxial que acciona unha serie deengrenaxes de biselpara a articulación de guiñada do pulso |
| Relación de redución | 3.33:1 |
| Par máximo de torsión das articulacións | 1,256 Nm |
Esta disposición específica transmite unha potencia de rotación suave a través de ángulos de eixe que se cruzan. Un únicoEngrenaxe de ingleteA unidade cambia a dirección física do par motor sen alterar a velocidade de rotación subxacente. As etapas de engrenaxes secundarias proporcionan a redución mecánica da velocidade necesaria. Esta separación das tarefas mecánicas illa os cambios de ángulo espacial das conversións de par de alta relación. O conxunto mantén a carcasa do pulso lixeira ao tempo que protexe os compoñentes internos do accionamento do desgaste excesivo da carga lateral durante o funcionamento continuo.
Control de movemento compacto para pinzas robóticas
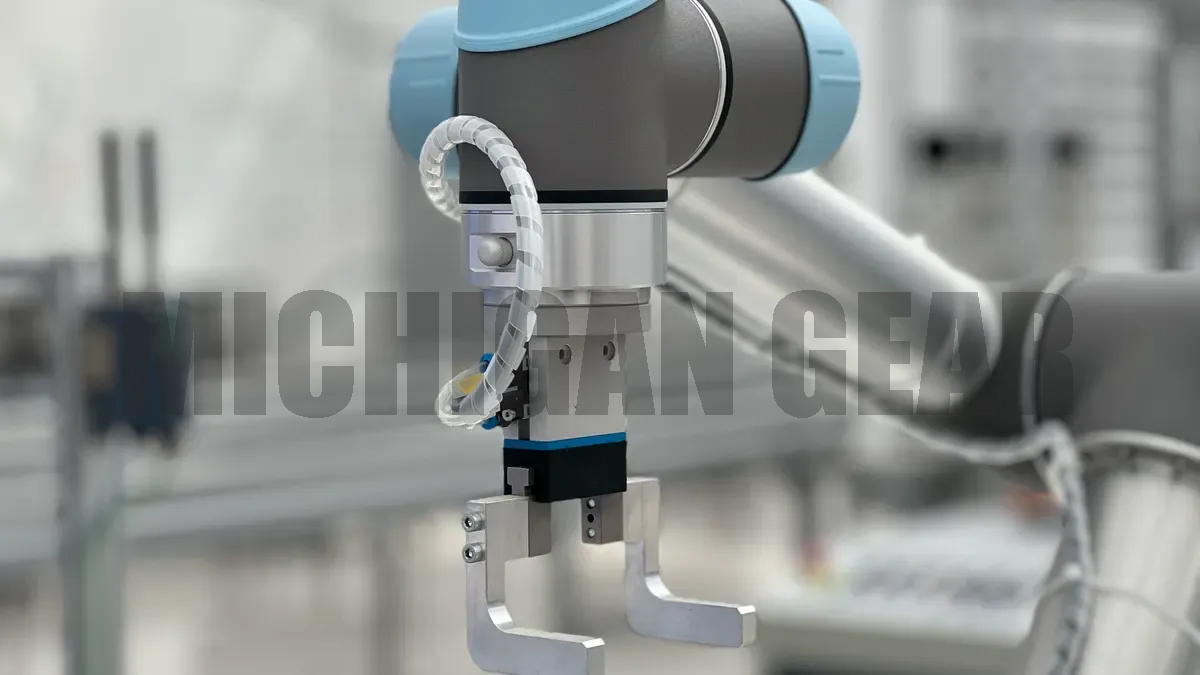
Os efectores finais robóticos requiren mecanismos de accionamento lixeiros para manter unha alta capacidade de resposta dinámica durante o funcionamento. Coloco motores de accionamento eléctricos paralelos aos marcos da palma da pinza para manter os mecanismos de accionamento dos dedos compactos. Esta orientación mecánica impide que os corpos longos do motor sobresaian por detrás da placa de montaxe principal da pinza. Os pares de bisel en ángulo recto dirixen a rotación do motor noventa graos directamente aos parafusos de avance ou aos carrís de piñón e cremalleira que accionan os dedos de agarre.
Utilizo esta técnica de montaxe perpendicular para construír mecanismos de agarre simétricos con dous dedos. O eixe de entrada principal xira dous pares de biseles opostos simultaneamente. Esta transferencia de potencia uniforme impulsa ambas as mordazas de agarre cara a dentro a velocidades idénticas. A transmisión dinámica directa preserva o equilibrio de rotación e proporciona un movemento suave e lineal da mordaza en todo o rango de carreira mecánica. Manteño un seguimento preciso da posición dos dedos porque a igualdade de dentes impide o deslizamento mecánico entre os eixes accionados paralelos. O movemento sincronizado da mordaza garante unha manipulación predecible ao agarrar pezas fráxiles.
Esta disposición tamén mellora a retroalimentación da forza táctil durante o contacto con obxectos delicados. A conexión dinámica directa permite que os sensores de corrente do motor detecten unha resistencia exacta ao agarre sen atraso no control dinámico. Eu opero estes conxuntos de pinzas robóticas estritamente dentro de limiares de par moderado e velocidade moderados. Os parámetros de funcionamento conservadores impiden a expansión térmica nociva dentro da pequena carcasa da palma da man. Ao evitar a acumulación excesiva de calor, as tolerancias mecánicas internas mantén axustadas. Esta estratexia garante forzas de suxeición consistentes e protexe os compoñentes de precisión ao longo de miles de ciclos de recollida e colocación. Inspecciono estas conexións mecánicas regularmente para garantir a repetibilidade do movemento a longo prazo.
Robótica móbil e sistemas de dirección
Deseño plataformas móbiles para navegar por contornas complexas con alta precisión. Os deseños de accionamento estándar consumen un valioso volume interno dentro dos chasis dos vehículos automatizados. A recolocación dos compoñentes da accionamento crea un espazo estrutural limpo para baterías, sensores e electrónica de control central. Integro accionamentos angulares especializados para manter unha alta mobilidade e, ao mesmo tempo, aforrar espazo interno no chasis.
Módulos de dirección para AGV e AMR
Deseño módulos de accionamento orientables para vehículos guiados automaticamente (AGV) e robots móbiles autónomos (AMR). Estas unidades autónomas requiren un enrutamento de enerxía independente de 90 graos dentro de rodas compactas para lograr un movemento omnidireccional completo. Montei os motores de accionamento eléctrico verticalmente dentro da carcasa da roda. Esta orientación perpendicular libera área horizontal do chan por riba do mecanismo da roda.
Eu instalo un/unhaEngrenaxe de ingletepar dentro de cada módulo de dirección para transferir a rotación do motor directamente ao eixo da roda horizontal.
● A montaxe vertical do motor reduce a pegada horizontal dentro do chasis do vehículo.
● A redirección de potencia en ángulo recto xira o par de accionamento con precisión de 90 graos.
●A mesma cantidade de dentes transfire a velocidade e o par completos do motor sen perda dinámica.
Esta disposición compacta mantén o eixe de dirección aliñado co centro da roda. O conxunto aerodinámico protexe os compoñentes da transmisión do po ambiental e dos residuos de funcionamento.
Accionamentos diferenciais en exploradores de exploración
Os rovers de exploración percorren terreos imprevisibles onde o contacto co chan cambia constantemente. Deseño conxuntos de accionamento diferencial que distribúen a potencia mecánica a través de extremidades flexibles de suspensión de balancín-bogie. A transmisión de potencia angular converte a forza de rotación dos eixes de accionamento centrais nas articulacións de suspensión móbiles. Esta disposición estrutural mantén os motores de accionamento pesados montados preto do centro da carrozaría principal, o que estabiliza o equilibrio do vehículo en pendentes pronunciadas.
A xestión das cargas de xogo e impacto segue a ser vital en contornas operacionais non pavimentadas. Establezo tolerancias de malla axustadas durante a montaxe mecánica para minimizar o xogo angular durante os cambios de dirección. O xogo incontrolado provoca erros de posicionamento nos sistemas de navegación autónomos. Xestiono as forzas de impacto repentinas mantendo os parámetros operativos dentro de limiares de par e velocidade moderados. Operar dentro de límites mecánicos seguros evita a fatiga da superficie dos dentes, reduce a expansión térmica dentro das carcasas de accionamento seladas e garante a precisión do movemento continuo en misións longas do rover.
Actuación en humanoides e exoesqueletos
Articulacións de cadeira e nocello en estruturas humanoides
Deseño pernas de robots humanoides para replicar o movemento humano natural dentro de estruturas axustadas. As limitacións de espazo arredor das articulacións da cadeira e do nocello obríganme a colocar os motores eléctricos lonxe das liñas de pivote das articulacións. A colocación directa do motor en liña crea pernas anchas e torpes que dificultan os pasos naturais ao camiñar. Montei os motores de accionamento verticalmente dentro dos canais estruturais das pernas para eliminar a anchura innecesaria.
Os compoñentes de transmisión en ángulo recto dirixen a potencia de rotación a través de eixes de articulación que se cruzan. Instalo unconxunto de engrenaxes de ingletedentro da carcasa compacta das articulacións para xirar a rotación do motor noventa graos sen alterar o par de entrada nin a velocidade de saída. Illar os cambios direccionais puros das etapas secundarias de redución da velocidade mantén un control preciso da posición das pernas en ciclos de marcha automatizados. Eu opero estes accionamentos articulares humanoides estritamente dentro de límites de velocidade e carga moderados. Manter as cargas operativas dentro de límites conservadores impide que a expansión térmica degrade a aliñación dos dentes dentro dos marcos de articulacións de aluminio pechados.
Dispositivos portátiles para exoesqueletos de extremidades inferiores
Os exoesqueletos das extremidades inferiores que se poden levar postos requiren perfís estruturais delgados para garantir a comodidade do usuario e a seguridade física. Os conxuntos de accionamento sobresalientes interrompen o equilibrio humano e enganchanse nos obstáculos ambientais. Coloco actuadores eléctricos planos paralelos ás barras de soporte da coxa e da pantorrilla externas do usuario. Esta disposición mecánica mantén os compoñentes estruturais pesados preto do centro do corpo do usuario.
Os pares de bisel en ángulo recto converten a forza de rotación noventa graos directamente nos eixes de pivote do xeonllo e do nocello. Este esquema de montaxe perpendicular crea unha envolvente de accionamento compacta arredor das estruturas articulares humanas. Utilizo parámetros operativos específicos para manter un rendemento constante durante as tarefas de asistencia con dispositivos portátiles:
● A redirección de potencia perpendicular minimiza a anchura lateral do dispositivo ao longo da extremidade.
●As mesmas velocidades de entrada e saída garanten un tempo de movemento predicible.
●Os limiares de carga moderados preservan as superficies de contacto dos dentes durante os ciclos de zancada repetitivos.
Mido as temperaturas das carcasas mecánicas regularmente durante probas continuas de andaina humana. Operar por debaixo dos límites térmicos elevados protexe os lubricantes sintéticos internos de avarías repentinas. As capas de lubricación limpas minimizan a fricción superficial, eliminan a fixación mecánica e prolongan a lonxevidade da unidade durante o funcionamento diario.
Eu integroConxuntos de engrenaxes de ingletepara lograr unha transmisión de potencia fiable de 90 graos dentro de estruturas robóticas con espazo limitado. Estes mecanismos fiables manteñen unha estrita relación de transmisión de 1:1. Redireccionan o movemento de rotación suavemente sen alterar a velocidade de saída nin o par mecánico. Os meus proxectos de enxeñaría despregan estes accionamentos dentro de manipuladores articulados, módulos de dirección de plataformas móbiles e robótica de asistencia humana portátil.
O funcionamento destes accionamentos de precisión con límites de carga e velocidade moderados segue sendo esencial para maximizar a lonxevidade do engranaxe.
Evito a expansión térmica e protexo as capas lubricantes internas respectando estes límites operativos. Esta estratexia de deseño disciplinada garante unha precisión dinámica continua en sistemas robóticos modernos avanzados.
Preguntas frecuentes
Cal é o propósito principal dunha engrenaxe de bisel en robótica?
Eu usoengrenaxes de biselpara cambiar a dirección da potencia de rotación en 90 graos dentro de bastidores robóticos axustados. Presentan o mesmo número de dentes en ambos os compoñentes biselados. Este deseño único transfire o movemento directamente entre eixes perpendiculares sen alterar a velocidade de rotación nin o par mecánico do sistema.
Por que elixo engrenaxes de bisel en lugar de engrenaxes recto estándar en unións robóticas?
Eu seleccionoengrenaxes de biselcando os meus deseños mecánicos se enfrontan a límites espaciais severos. As engrenaxes cilíndricas estándar dirixen a potencia ao longo de eixes paralelos, o que alonga as carcasas das articulacións. As engrenaxes de inglete permítenme montar motores de accionamento perpendicularmente, aforrando un volume interno crucial dentro de brazos, pulsos e pernas compactos.
As engrenaxes de inglete cambian a velocidade ou o par do meu accionamento robótico?
Non, as engrenaxes de bisel manteñen unha relación de transmisión estrita de 1:1. Redireccionan o movemento a través de eixes que se cruzan, mantendo a mesma velocidade de entrada e par de saída. Eu encargome de calquera redución de velocidade ou multiplicación de par necesaria usando caixas de cambios separadas noutras partes do tren de transmisión.
Como podo evitar o desgaste excesivo das engrenaxes de bisel durante o funcionamento continuo?
Manteño as cargas operativas e as velocidades de funcionamento dentro de limiares moderados. As altas velocidades producen calor interno, o que provoca unha expansión térmica que interrompe a aliñación precisa da malla do dente. Operar dentro de límites seguros preserva as capas de lubricante sintético, evita a fatiga da superficie do dente e prolonga a vida útil mecánica.
Data de publicación: 20 de agosto de 2026